视觉检测AI,您先定好要测什么了吗 — 分辨率极限与测量波动 (2)
视觉检测AI找不到比相机能看到的更小的东西;人的判定一旦摇摆,它也会把这种摇摆原样学进去。第2篇结合韩国国内外案例,整理了如何从需要找出的最小缺陷反推分辨率,如何先用Gage R&R检验测量系统,如何单独评估合格线附近的产品,以及导入前的检查清单。
相机看不到的东西,任何模型都找不到。 用摇摆的尺子教出来的AI,连这份摇摆也一并学会。
定义定好了,接下来该测极限了
第1篇讨论了用文字定下测什么,并把基准设备和单位统一起来。定义确立之后,接下来有两个问题:这台相机能看清多小的东西,以及现在的测量波动有多大。
这两个问题都能在选择AI模型之前回答。如果拖着不答,试点结束后就会听到“AI抓不到这个缺陷”的结论;到那时才发现原因在镜头或判定标准上,修正的成本会大得多。
三、计算相机能看到的最小物体
在视觉检测中,分辨率不是性能选项,而是决定测量范围的物理条件。比一个像素所覆盖的实际尺寸更小的东西,任何模型都看不到。
机器视觉行业的通用标准很简单。相机厂商The Imaging Source的术语解释总结道:有无检测需要1~2个像素,尺寸测量需要3~4个像素,条码和字符识别需要最细元素每个3~5个像素。这些数字是“能看见”的最低线。如果要把尺寸测到几个百分点的误差以内,需要的像素要多得多。
| 想做的事 | 最小目标需要覆盖的像素 |
|---|---|
| 有无检测 | 1~2个像素 |
| 尺寸测量 | 3~4个像素 |
| 条码、字符识别 | 最细元素每个3~5个像素 |
| 在几个百分点误差内测量尺寸 | 远多于上述标准 |
分辨率之后是安装与校准。相机如果与对象不平行,画面不同位置的放大倍率就不同,仅凭一个基准物很难察觉这种倾斜。照明一变,边缘就会偏移;湿度和灰尘也可能把测量值推高。
环境监测领域就是一个好例子。韩国的细颗粒物简易监测仪通过光被颗粒散射的程度来测浓度,但已知会受到湿度等非颗粒物因素影响的局限(韩语)。韩国环境部运行着简易监测仪性能认证制度。据2023年的报道(韩语),在获得性能认证的430款中,按精度等指标评为1级的有223款,等级外的有207款。测同样的空气,数字也会因设备和安装条件而不同,所以给设备评级,让使用者心中有数。
导入前需要计算三件事:需要找出的最小缺陷占几个像素,相机整个视野内放大倍率有多均匀,以及按此计算会漏掉的范围在业务上是否可以接受。如果最后一个问题的答案是“不行”,该换的不是模型,而是相机位置或镜头。
四、先检验测量系统,再看AI
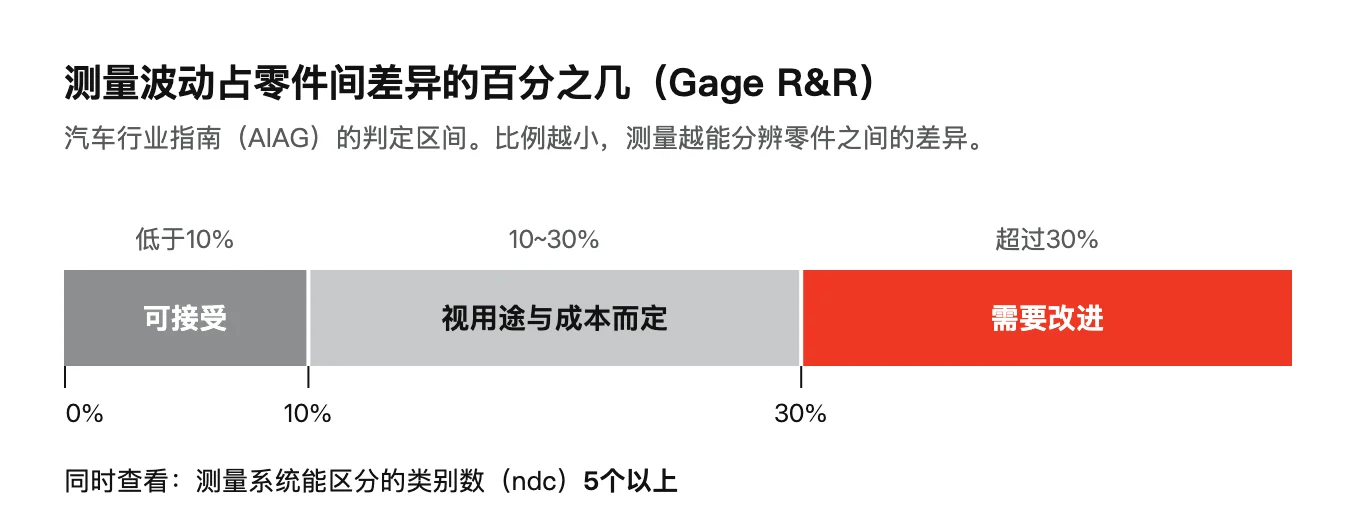
在问AI精度之前,要先测现在的测量本身波动有多大。制造质量领域早已有这套流程:测量系统分析(MSA),其中的重复性与再现性评估(Gage R&R)。
方法如下:挑出10个左右的零件,让几名检验员各自测量多次,然后看测量值的波动相对于零件之间实际差异有多大。根据Minitab的说明所整理的汽车行业指南(AIAG),这个比例低于10%时测量系统可以接受,10~30%需根据用途和成本判断,超过30%则必须改进。同时还要看测量系统能区分的类别数(ndc)是否在5以上。
这与AI有什么关系,想想标注答案就清楚了。AI是从人做出的判定中学习的。如果这些判定因人而异,AI就是在用一把摇摆的尺子学习。吴恩达在IEEE Spectrum的访谈中说,无论是视觉、语音还是自然语言,人工标注员之间都无法就正确标签达成一致的问题非常普遍。他举的手机外壳检测例子中,划痕、凹痕、点状痕迹和变色混在一起。他解释说,找出数据不一致的地方并集中纠正,是获得高性能系统更有效率的路径。很多时候,保持神经网络结构不变、去修正数据,反而更有成效。
实际操作中,可以让两三名检验员分别独立判定同样的100张照片。如果一致率低,比导入AI更优先的是修改判定标准书。修改后的标准,就是AI的答案卷。
合格线附近最危险
测量波动在现场会变成具体的损失,而这些损失发生在合格线附近。
设想一个规格为10.00 mm以下的零件。如果测量值波动±0.05 mm,实际9.97 mm的零件可能测成10.02 mm而被判不合格,实际10.03 mm的零件也可能测成9.98 mm而被判合格。远离合格线的零件则毫无问题。问题总是集中在边界上。
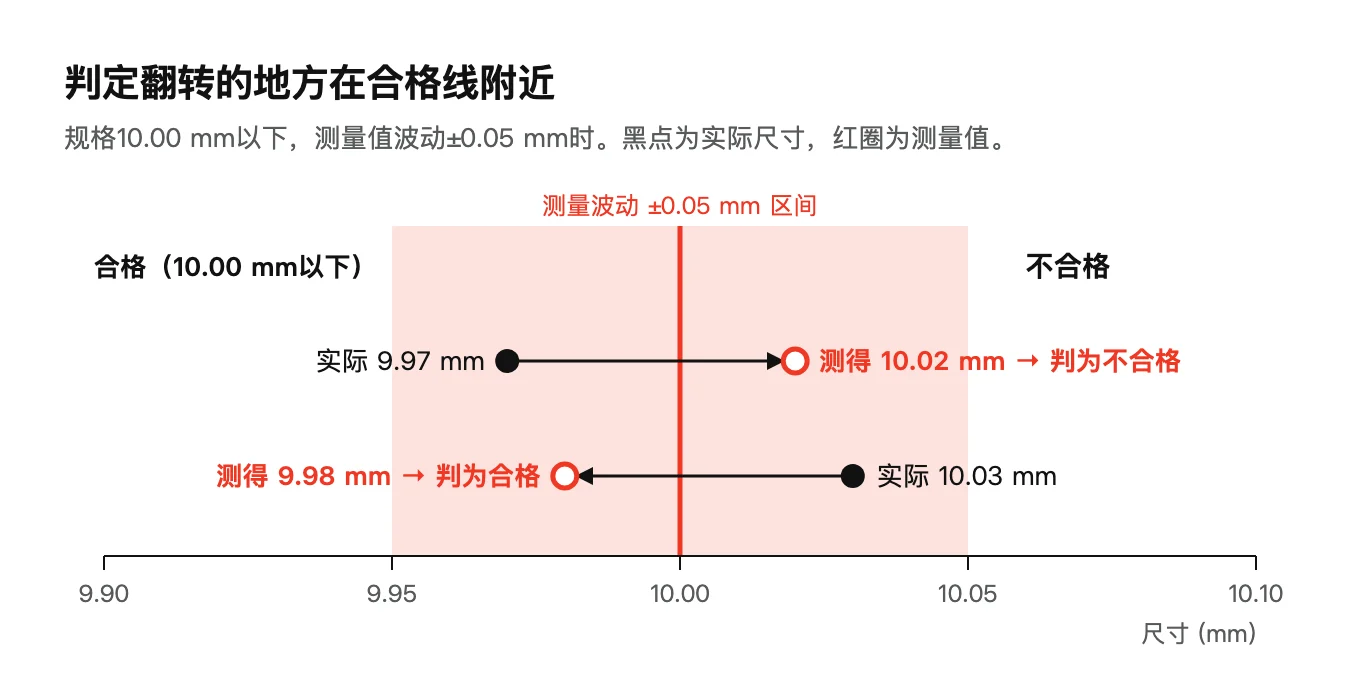
因此评估视觉检测AI时,不要只看整体精度,要单独看它在合格线附近零件上的准确程度。只挑正常与不良泾渭分明的样品来测试,精度会显得很高;但现场真正需要判断的,是卡在边界上的产品。如果边界附近测量波动大,选择有两个:让测量更精密,或者在合格线内侧留出缓冲带,缓冲带内的产品由人再看一遍。
导入前检查清单
在拿视觉检测AI报价之前,请确认以下各项是否都有答案。前三项来自第1篇,其余是本篇的内容。
- 测量定义:是否已用图和文字写清测什么、在哪个面、沿哪个方向测
- 基准设备:是否已确定唯一的标准设备或判定人,用来核对AI结果
- 单位标注:报告中的数字是否附有测量设备、定义和计数基准
- 最小尺寸:是否已计算需要找出的最小缺陷占几个像素
- 安装条件:是否已测试相机倾斜、照明、距离变化时数字会变多少
- 测量波动:是否已先测量人工判定和现有设备的重复性与再现性
- 盲区:是否已把这套设置会漏掉什么记录成文
回答这七项通常只需几天,而不是几周。也只有有了这些答案,才能追问AI报价单里“精度99%”到底是什么意思。
总结
计算相机能看到的极限,先测量测量本身的波动,单独评估合格线附近。在此之后再问AI精度,那个数字才值得信任。
当试点结果与预期不符时,在怪罪AI之前,请把这个顺序倒过来逐一核查。如何验证和解读结果,在AI验证设计篇中有更多讨论;导入后如何衡量成效,见成效衡量篇。
关于这个主题的亲手实验记录,写在筛子、激光、相机为何给出不同答案(韩语)一文中。
「视觉检测AI,您先定好要测什么了吗」系列
- 尺寸的定义与基准设备
- 分辨率极限与测量波动(本文)
参考资料
- The Imaging Source, Image Resolution in Machine Vision
- 메트로신문, 부산항만공사 미세먼지 간이측정기 성능점검 (2024)(《Metro新闻》,釜山港湾公社细颗粒物简易监测仪性能检查,韩语)
- 메트로신문, 미세먼지 간이측정기 성능점검 의무화 (2023)(《Metro新闻》,细颗粒物简易监测仪性能检查义务化,韩语)
- Minitab, Is my measurement system acceptable?
- IEEE Spectrum, Andrew Ng: Unbiggen AI (2022)